機械
電験三種 令和7年度下期 機械 問7
問題・正答・学習用解説
問題
次の文章は,ステッピングモータに関する記述である。ステッピングモータはパルスモータとも呼ばれ,駆動回路に与えられた (ア) に比例する (イ) だけ回転するものである。したがって,このモータはパルスを周期的に与えたとき,そのパルスの (ウ) に比例する回転速度で回転し,入力パルスを停止すれば回転子も停止する。ステッピングモータはパルスが送られるたびに定められた角度θ[°]を 1 ステップとして回転する。この 1 パルス当たりの回転角度を (エ) という。ステッピングモータには,永久磁石形,可変リラクタンス形,ハイブリッド形などがあり,永久磁石形ステッピングモータでは,無通電状態でも回転子位置を (オ) が働く特徴がある。上記の記述中の空白箇所(ア)〜(オ)に当てはまる組合せとして,正しいものを次の(1)〜(5)のうちから一つ選べ。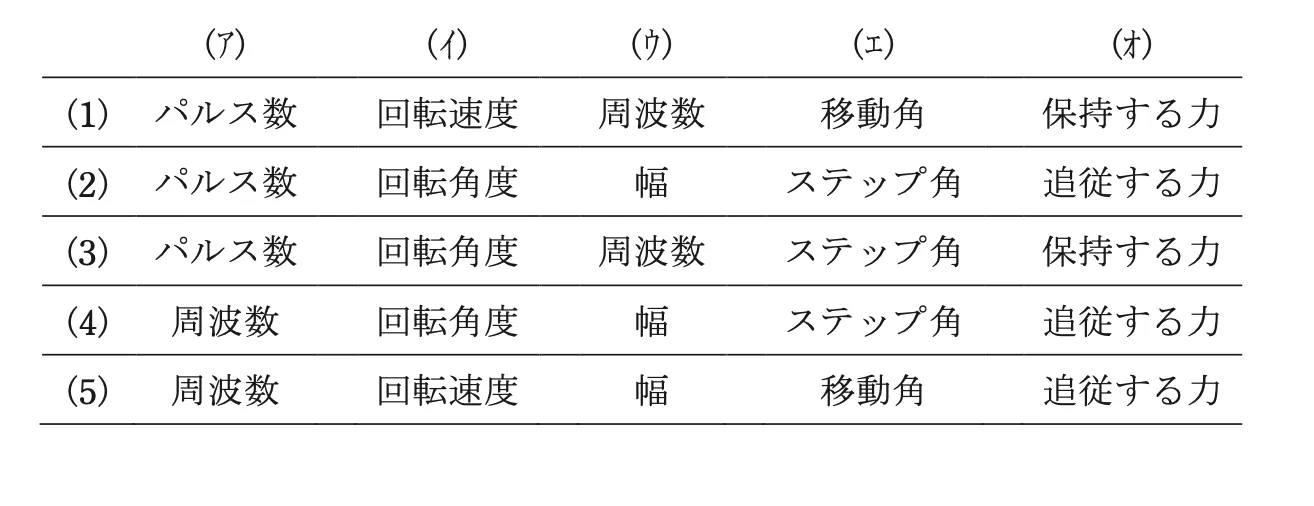
選択肢
正答と解説
正答:(3)
正答の考え方
正解は(3)です。ステッピングモータ(パルスモータ)は駆動回路に与えられた(ア)パルス数に比例する(イ)回転角度だけ回転します。したがってパルスを周期的に与えると,単位時間当たりのパルス数すなわちパルスの(ウ)周波数に比例した回転速度で回り,入力パルスを止めれば回転子も止まります。1 パルス当たりの回転角度θ[°]を(エ)ステップ角といいます。永久磁石形ステッピングモータでは,巻線に通電していない無通電状態でも永久磁石による(オ)保持する力(ディテントトルク/保持トルク)が働き,回転子位置を保つ特徴があります。以上から(ア)パルス数,(イ)回転角度,(ウ)周波数,(エ)ステップ角,(オ)保持する力,の組合せである(3)が正しい。
各選択肢の解説
選択肢1
(イ)を回転速度,(エ)を移動角とする点が誤りです。パルス数に比例するのは回転“角度”(速度はパルス周波数に比例),1 パルス当たりの回転角度の正式名称は移動角ではなく“ステップ角”です。
選択肢2
(ウ)をパルスの幅,(オ)を追従する力とする点が誤りです。回転速度に比例するのはパルスの“周波数”(単位時間のパルス数)であり幅ではなく,永久磁石形が無通電で位置を保つのは“保持する力(ディテントトルク)”です。
選択肢4
(4)はアの周波数、ウの幅、オの追従する力が誤りです。回転角度を決めるアは入力パルス数、回転速度を決めるウはパルス周波数です。永久磁石形が無通電でも回転子位置を保つオは保持する力(ディテントトルク)です。
選択肢5
(5)はすべての空所が誤りです。アは周波数ではなくパルス数、イは回転速度ではなく回転角度、ウは幅ではなく周波数、エは移動角ではなくステップ角、オは追従する力ではなく保持する力です。パルス数が角度を、単位時間当たりのパルス数が速度を決めます。
周辺知識
ステッピングモータは入力パルス1個ごとに決まった角度(ステップ角)だけ正確に回るため,位置センサを使わないオープンループ制御で精密な位置決め・速度制御ができ,プリンタ・複写機・工作機・カメラ・各種FA機器に広く使われます。基本式は『総回転角=ステップ角×パルス数』『回転速度(min⁻¹)はパルス周波数に比例』。種類は,永久磁石形(PM形:回転子が永久磁石,ステップ角は比較的大きい,無励磁でディテントトルクあり),可変リラクタンス形(VR形:回転子が鉄心の歯のみで磁石を持たず,無励磁では保持トルクがない,応答が速い),両者の長所を合わせたハイブリッド形(HB形:永久磁石+歯付き鉄心で小ステップ角0.9°/1.8°が得られ最も広く普及)に分けられます。覚えどころは『無励磁で位置を保持できるのは磁石を持つPM形・HB形,磁石のないVR形は保持できない』という対比。脱調(入力周波数が高すぎたり負荷が大きすぎてパルスに追従できず位置がずれる現象)はオープンループ制御の弱点で,加減速のスロープ(台形駆動)やマイクロステップ駆動で回避します。ディテントトルク(無励磁保持トルク)とホールディングトルク(励磁時の保持トルク)の用語の違いも押さえておくとよいです。